


Hammasrattad on ülekandesüsteemides üliolulised. Autotööstuses on need käigukastis võtmetähtsusega. Manuaalkäigukastid kasutavad käigukastis olevaid käike. Erinevad käigukombinatsioonid võimaldavad kiirust ja pöördemomenti reguleerida erinevate sõidutingimuste jaoks, nagu kiirendamine, ristlemine või tõus. Spiraalkäigud vähendavad müra ja vibratsiooni, et tagada parem sõidumugavus.
一, hammasrataste tüübid ja funktsioonid
1.0. Hammasrataste tüübid
Käikuid on mitut tüüpi. Kõige tavalisem klassifitseerimismeetod põhineb hammasrattateljel. Üldiselt jagunevad need kolme tüüpi: paralleelne - telg, ristuv - telg ja risttelg -. Paralleelteljega - hammasrataste hulka kuuluvad hammasrattad, spiraalhammasrattad, sisemised hammasrattad, hammasrattad ja spiraalsed hammasrattad jne. Lõikuvate - telje hammasrataste hulka kuuluvad sirged koonusülekanded, spiraalhammasrattad, null---kraadised kaldhammasrattad jne.1} risthammasrattad. ristatud - spiraalkäigud, tigu- ja tiguratas, hüpoidhammasrattad jne.
(Käikude klassifikatsioon ja tüübid).
|
Käikude klassifikatsioon |
Käikude tüüp |
Tõhusus (%) |
|
Paralleelvõll |
Spur käik |
98.0-99.5 |
|
Rack |
||
|
Sisemine käik |
||
|
Spiraalne hammasratas |
||
|
Spiraalne hammas |
||
|
Kalasaba käik |
||
|
Ristuv võll |
Sirge koonusülekanne |
98.0-99.0 |
|
Spiraalne koonusülekanne |
||
|
Null{0}}kraadine koonusülekanne |
||
|
Ristitud võll |
Ristitud spiraalsed hammasrattad |
70.0-95.0 |
|
Silindriline uss ja tiguratas |
30.0-80.0 |
Selles tabelis loetletud kasutegurid on jõuülekande kasutegurid ja ei sisalda kadusid laagritest, segamisest määrimisest jne. Hammasrattapaaride haardumine paralleeltelgedel ja ristuvatel telgedel on põhimõtteliselt veerev ja suhteline libisemine on väga väike, seega on kasutegur kõrge. Rist-teljega spiraalülekannete ja tigu- ja tiguratta ning muude rist-teljega hammasrataste paaride puhul, kuna pöörlemine tekib suhtelise libisemise teel jõuülekande saavutamiseks, on hõõrdumise mõju väga suur ja ülekande efektiivsus väheneb võrreldes teiste hammasratastega. Käigu kasutegur on käigukasti ülekandeefektiivsus tavalistes kokkupanekutingimustes. Vale paigalduse korral, eriti kui koonusekujulises ristumispunktis on viga, väheneb selle efektiivsus oluliselt.
2.0 Hammasrataste roll Hammasrattad
Tõhususe tagamiseks tuleb käike kasutada paarikaupa
2.1 Mehaanilise liikumise jõu edastamine: paljudel autodel on palju käike. Need käigud võivad aidata autode või mitmesuguste muude masinate tööd. Näiteks nagu autode ja tööstuslike reduktorkastide käiguvahetusseade jne. Käikude rolliga saavad need normaalselt töötada.

2.2 Muutke liikumissuunda:
Järgmisel joonisel on kujutatud erinevate käigukombinatsioonide liikumissuuna muutmise seadus.


2.3 Liikumiskiiruse muutmine: Suure ja väikese käigu kombinatsiooni paigaldamine masinale võib panna masina kiiresti kiirendama või aeglustuma, näiteks reduktorid ja kiirendusseadmed.

2.4 Pöördemomendi või väände muutmine: suurte ja väikeste käikude kombinatsioon muudab hammasrataste väljundmomenti; (Üksikasjalik selgitus on allpool kolmandas punktis.)
2, hammasrataste ülekandearvud ja pöörlemissuunad
Jõuülekande suhe on mehhanismi kahe pöörleva komponendi nurkkiiruste suhe, mida tuntakse ka kiiruse suhtena. Komponendi a ja komponendi b ülekandesuhe on i=ωa/ωb=na/nb, kus ωa ja ωb on vastavalt komponendi a ja b nurkkiirused (radiaani sekundis); na ja nb on vastavalt komponendi a ja b pöörlemiskiirused (pööret minutis).
1. Üheastmeline - käigukasti mehhanism: hammasrataste paari, mis moodustub pärast hammaste paari ühendamist, nimetatakse üheastmeliseks - käigukastiks.
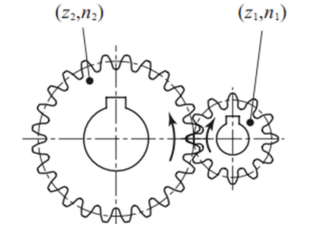
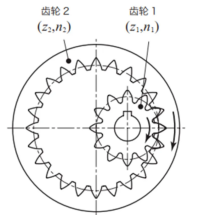
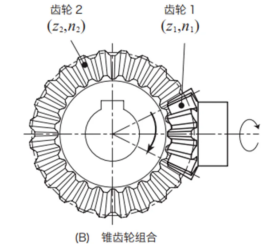
Olgu ühe-astmelise käigumehhanismi veoülekande hammaste arv z1, pöörete arv n1, veetava hammasratta hammaste arv z2 ja pöörete arv n2. Ülekandearvu arvutusvõrrand on järgmine:
Ülekandeaste=z2/z1=n1/n2
Vastavalt ülekandearvu väärtusele võib üheastmelise-käigukasti mehhanismi jagada kolme kategooriasse.
Käiguarv < 1, kiirust-kasvav käigukast, n1 < n2
Käiguarv=1, konstantse kiirusega-käigu mehhanism, n1=n2
ülekandearv > 1, kiiruse{1}}vähendamismehhanism, n1 > n2
2.0 Kahe-astmelise käigukasti mehhanism: kahe-astmelise käigu mehhanism koosneb kahest üheastmelise-käigukasti mehhanismi komplektist.
Järgmisel joonisel on kujutatud kaheastmelise{0}}käigukasti mehhanismi struktuur.

Edastussuhe=z2/z1 * z4/z3=n1/n2 * n3/n4.
Järgmine on näide kahe - astmelise ülekandemehhanismi ülekandearvu arvutamisest.
|
Seerianumber |
Üksus |
Kood |
Valem |
Arvutamise näide |
|
|
Hammasratas |
Suur käik |
||||
|
1 |
Hammaste arv (esimese astme käik) |
Z1,Z2 |
Määra väärtus |
10 |
24 |
|
2 |
Hammaste arv (teise astme käik) |
Z3,24 |
12 |
30 |
|
|
3 |
Pöörlemine (1. käik) |
n1 |
1200 |
- |
|
|
4 |
Jõuülekande suhe (esimene etapp) |
i1 |
Z2/Z1 |
2.4 |
|
|
5 |
Ülekandeaste (teine etapp) |
i2 |
Z4/Z3 |
2.5 |
|
|
6 |
Ülekande suhe |
i |
i1×i2 |
6 |
|
|
7 |
Pöörlemiskiirus (käigud 2 ja 3) |
n2 |
n1/i1 |
500 |
|
|
8 |
Pöörlemiskiirus (4. käik) |
n4 |
n1/i |
- |
200 |
|
Pöörlemiskiiruse ühik on rpm. Seadistatud väärtus on kujundaja eelseadistatud väärtus. |
|||||
3, pöördemomendi, võimsuse ja pöörlemiskiiruse suhe
Vaatame kõigepealt mõnda valemit ja mõistame neid samm-sammult.
a. Füüsikas jõumoment, jõumoment=jõud × kangi õlg (sirge). Jõumomendi arvutamise valem on M=L×F. Jõumomendi ühik on Newton - meeter, mida lihtsalt nimetatakse N - m, sümboliga N*m.
Kangi õlg OA × jõud Fa=kangi õlg OB × jõud Fb.

b. Pöörlemisolekus on pöördemoment (jõu erimoment)=F (jõud) × r (pöörlemisraadius), see tähendab puutujajõu ja ringjoone raadiuse korrutis jõust mõjupunktini. Pöördemomendi arvutamise valem on: M=F*r.
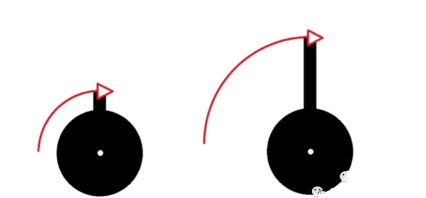
c. Pöördemomendi ja pöörlemiskiiruse suhe: T=9550P / n, P=T * n / 9550; P on võimsus kilovattides (kW); T on pöördemoment njuutonites - meetrit (N·m); n on pöörlemiskiirus pööretes minutis (r / min) . 9550 on konstant.
d. Võimsuse ja pöördemomendi ning pöörlemiskiiruse suhe: Võimsus (kW) P=Pöördemoment (N·m) T × Pöörlemiskiirus (RPM) n/9550, see tähendab P=T*n/9550, mida saab mõista järgmiselt jooniselt.

Nagu hammasratta pöörlemisskeemist näha, jääb võimsus muutumatuks (ülekandekadusid eirates), kuid pöörlemiskiirus väheneb. Vastavalt võimsusele=pöördemoment × pöörlemiskiirus (*konstant) on ratta otsas pöörlemiskiiruse vähendamise kordi sama palju kui ratta otsa pöördemomendi suurendamise kordade arv - see on nn "ratta pöördemoment".
e. Võimsuse ja pöördemomendi ning nurkkiiruse seos: Võimsus P=pöördemoment T × nurkkiirus ω.
Kuna võimsus P=töötab W ÷ aeg t ja töö W=jõud F × kaugus s, seega P=F×s/t=F×lineaarkiirus v. Siin v on lineaarkiirus. Mootori puhul on väntvõlli lineaarkiirus v=väntvõlli nurkkiirus ω × väntvõlli raadius r.
Ülaltoodud valemiga asendamine annab: võimsus P=jõud F × raadius r × nurkkiirus ω. Ja jõu F × raadius r=pöördemoment. Seetõttu võib järeldada, et võimsus P=pöördemoment × nurkkiirus ω. Seega saab mootori võimsust arvutada pöördemomendi ja pöörlemiskiiruse järgi.
Piltide näited.

Täiendavad seosed: järgmised on ühtlase ringliikumise jaoks.
1. Lineaarkiirus V=s/t=2πR/T.
2. Nurkkiirus ω=Φ/t=2π/T=2πf.
3. Seos joonkiiruse ja nurkkiiruse vahel: Lineaarkiirus=nurkkiirus × raadius, V=ωR.
4. Nurkkiiruse ja pöörlemiskiiruse ω=2πn seos (siin on sagedusel ja pöörlemiskiirusel sama tähendus).
5. Periood ja sagedus T=1/f.
Peamised füüsikalised suurused ja mõõtühikud: Kaare pikkus (S): meeter (m); nurk (Φ): radiaan (rad); sagedus (f): herts (Hz); periood (T): sekund (s); pöörlemiskiirus (n): r/s; raadius (R): meeter (m); lineaarkiirus (V): m/s; nurkkiirus (ω): rad/s.